Case Study: Pemetaan LiDAR 50 Hektar Cikarang
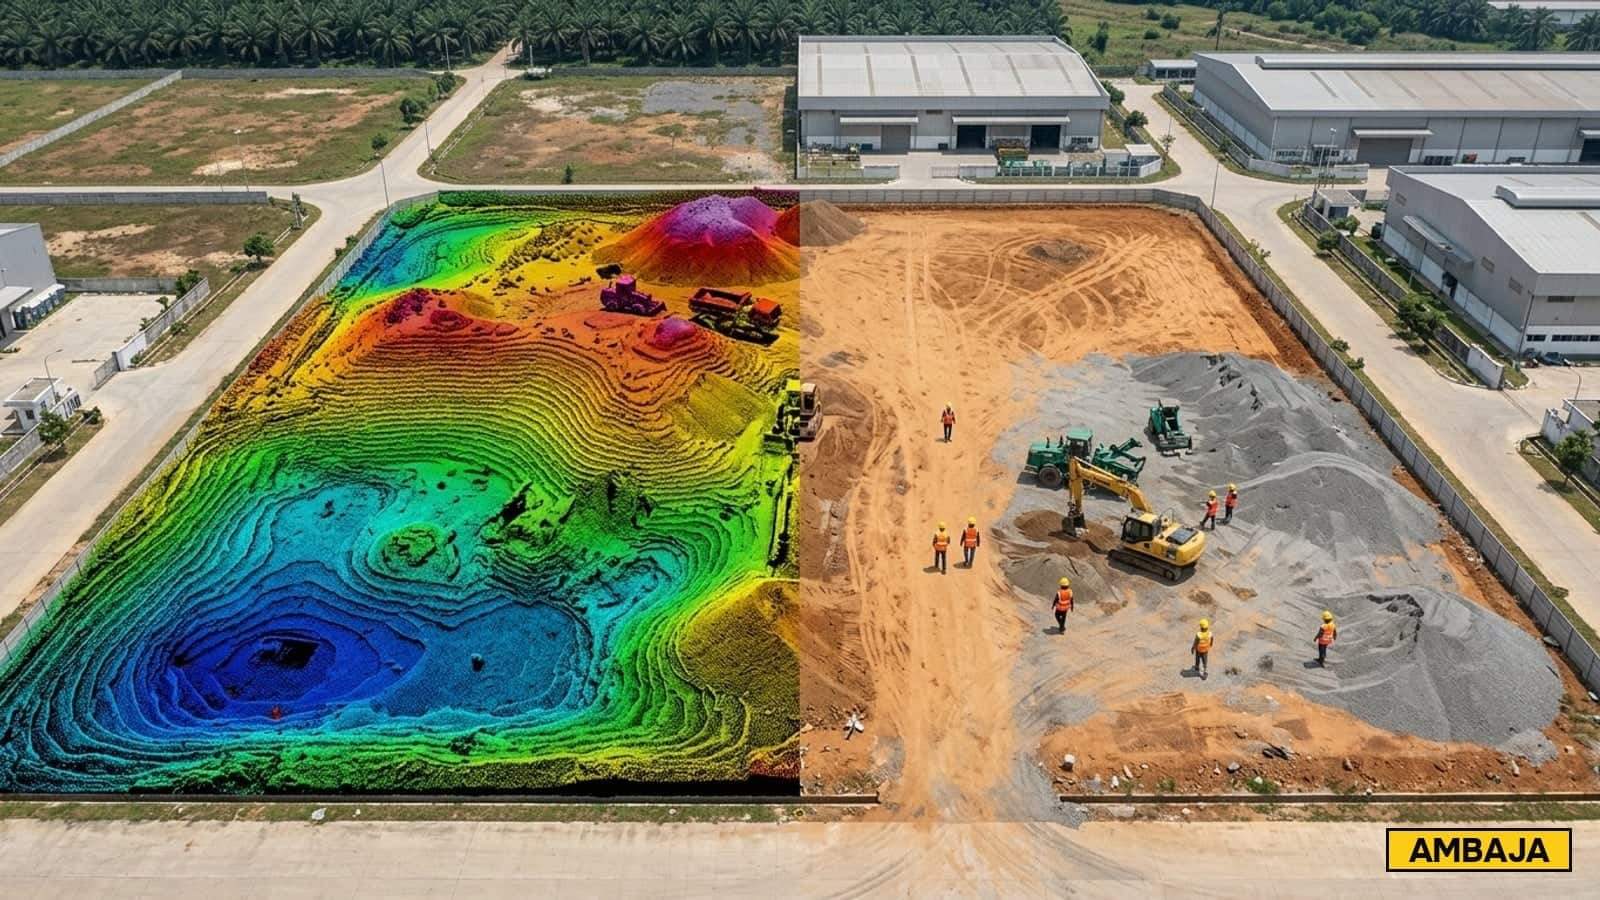
Pada Maret 2026 sebuah pengembang kawasan industri di koridor Cikarang Timur menugaskan Ambaja untuk menutup lahan 50 hektar dengan pemetaan LiDAR drone — bukan sekadar foto udara, tapi point cloud bersih yang bisa dipakai langsung untuk hitung cut & fill, desain grading, dan layout kavling. Lahan kombinasi sawah aktif, semak setinggi 1,8 m, dan blok eks-kebun singkong yang tertutup vegetasi rapat — kondisi klasik di mana foto udara biasa (photogrammetry) gagal menembus tanah. Berikut rincian penuh proyek: brief, alat, metodologi, kontrol kualitas, hingga deliverable akhir yang dipakai konsultan perencana untuk site development plan.
Ringkasan Proyek
- Lokasi
- Cikarang Timur, Kab. Bekasi
- Luas Lahan
- 50 Ha (~500.000 m²)
- Klien
- Pengembang kawasan industri
- Tipe Survey
- LiDAR drone + GCP GNSS statik
- Alat Utama
- YellowScan Mapper+ on DJI M350 RTK
- Base GNSS
- Trimble R12i (PPK + RTK)
- Tinggi Terbang
- 80 m AGL, side-overlap 50%
- Durasi Pekerjaan
- 4 hari akuisisi + 5 hari prosesing
- Deliverable
- DWG kontur 0.5 m, DSM, DTM, ortofoto 5 cm
- Mobilisasi
- <24 jam dari basecamp Jakarta
Brief dari Klien: Bukan Sekadar Peta, Tapi Basis Desain
Klien sudah memegang sertifikat tanah dan sketsa kasar dari tim akuisisi, tapi belum punya peta topografi yang bisa dijadikan basis perhitungan grading. Estimator internal mereka butuh tiga hal yang tidak bisa dijawab oleh foto udara atau survey total station konvensional dalam timeline 2 minggu:
- Volume cut & fill awal untuk feasibility — toleransi error ±10 cm vertikal.
- Identifikasi kontur tanah asli di bawah vegetasi semak & pohon singkong setinggi 1,5–2,5 m.
- Layout drainase makro mengikuti aliran air alami — perlu DTM bersih, bukan DSM.
Lahan dibatasi tiga akses: jalan desa eksisting di sisi utara, saluran irigasi sekunder di selatan, dan blok lahan tetangga yang masih aktif persawahan. Salah satu sudut lahan bersinggungan dengan jaringan distribusi listrik tegangan menengah (SUTM 20 kV) — faktor yang langsung memengaruhi flight planning kami (lihat bagian metodologi). Klien meminta deliverable final dalam format DWG kontur 0.5 m + ortofoto resolusi tinggi untuk presentasi internal ke direksi dalam 14 hari kalender.
Kenapa LiDAR, bukan survey topografi konvensional atau photogrammetry murni? Tiga alasan teknis murni — bukan karena LiDAR "lebih canggih": (1) vegetasi rapat membuat photogrammetry menghasilkan DSM, bukan DTM, sehingga volume cut/fill bisa meleset puluhan ribu m³; (2) survei total station untuk 50 ha butuh sekitar 25–50 hari kerja (±1–2 ha/hari) dan hanya menghasilkan grid spot height yang jauh lebih jarang daripada point cloud LiDAR; (3) jalur LiDAR drone bisa terbang di atas saluran irigasi tanpa perlu meminta akses lahan tetangga.
Alat & Sensor: YellowScan Mapper+ di Atas DJI Matrice 350 RTK
Pemilihan alat ditentukan oleh dua variabel: luas lahan (50 ha mid-size) dan akurasi vertikal target (±10 cm). Kami menetapkan stack yang sudah teruji untuk koridor industri Jabodetabek-Cikarang:
| Komponen | Spesifikasi | Peran |
|---|---|---|
| YellowScan Mapper+ | Livox AVIA, maks. 100 m AGL, akurasi 4 cm (presisi 3,5 cm), hingga 240.000 tembakan/detik, hingga 3 echo per pulsa | Sensor LiDAR utama — capture point cloud multi-echo untuk menembus vegetasi |
| DJI Matrice 350 RTK | Payload maks. ±2,7 kg, flight time maks. 55 menit (tanpa payload), IP55 | Platform drone — angkut LiDAR + RTK link ke base GNSS |
| Trimble R12i (base) | ProPoint engine, IMU built-in, 672 ch | Base GNSS untuk PPK & RTK correction — diparkir di GCP utama |
| Topcon GT-1200 (verifikasi) | 1″ accuracy, 1.000 m range no-prism | Verifikasi spot height di 30 checkpoint independen |
| DJI Phantom 4 RTK | 1″ CMOS 20 MP, RTK module | Misi ortofoto (diserahkan beresolusi 5 cm) — pelengkap LiDAR untuk basemap visual |
Kenapa YellowScan Mapper+? Sensor ini punya multi-echo (hingga 3 pantulan per pulsa) — artinya satu pulse laser bisa merekam beberapa pantulan: yang pertama mungkin dari pucuk daun, yang terakhir dari tanah di bawahnya. Inilah yang membuat LiDAR bisa menghasilkan DTM (tanah asli) di area bervegetasi, sesuatu yang tidak bisa dilakukan UAV photogrammetry. Untuk lahan terbuka tanpa vegetasi, UAV pemetaan (mulai 10 ha; lahan lebih kecil cukup topografi terestris) sudah memadai dan jauh lebih murah — tapi Cikarang Timur bukan kasus itu.
Lebih detail soal alat → lihat halaman service LiDAR Drone dan panduan Total Station vs LiDAR untuk komparasi lengkap.
Metodologi: Flight Plan, GCP, & Pola Crosshatch
Tim Ambaja yang turun ke lapangan: 1 surveyor utama (terdaftar ISI), 1 drone pilot berpengalaman operasi komersial, dan 2 asisten survey untuk pemasangan GCP & verifikasi. Total kru lapangan 4 orang selama 4 hari akuisisi data. Berikut alur harian yang kami eksekusi:
Hari 1 — Reconnaissance & Setup GCP
Surveyor utama dan asisten memasang 12 Ground Control Point (GCP) tersebar grid ~200×200 m menutup luasan 50 ha, plus 6 checkpoint independen untuk validasi statistik akhir. GCP menggunakan papan target 60×60 cm warna kontras yang ditanam patok beton. Koordinat tiap GCP di-occupasi selama 15 menit dengan Trimble R12i (mode static) — diikat ke stasiun InaCORS BIG terdekat untuk memperoleh koordinat dalam sistem referensi nasional SRGI2013, diproyeksikan ke UTM zona 48S.
Hari 2-3 — Misi Akuisisi LiDAR
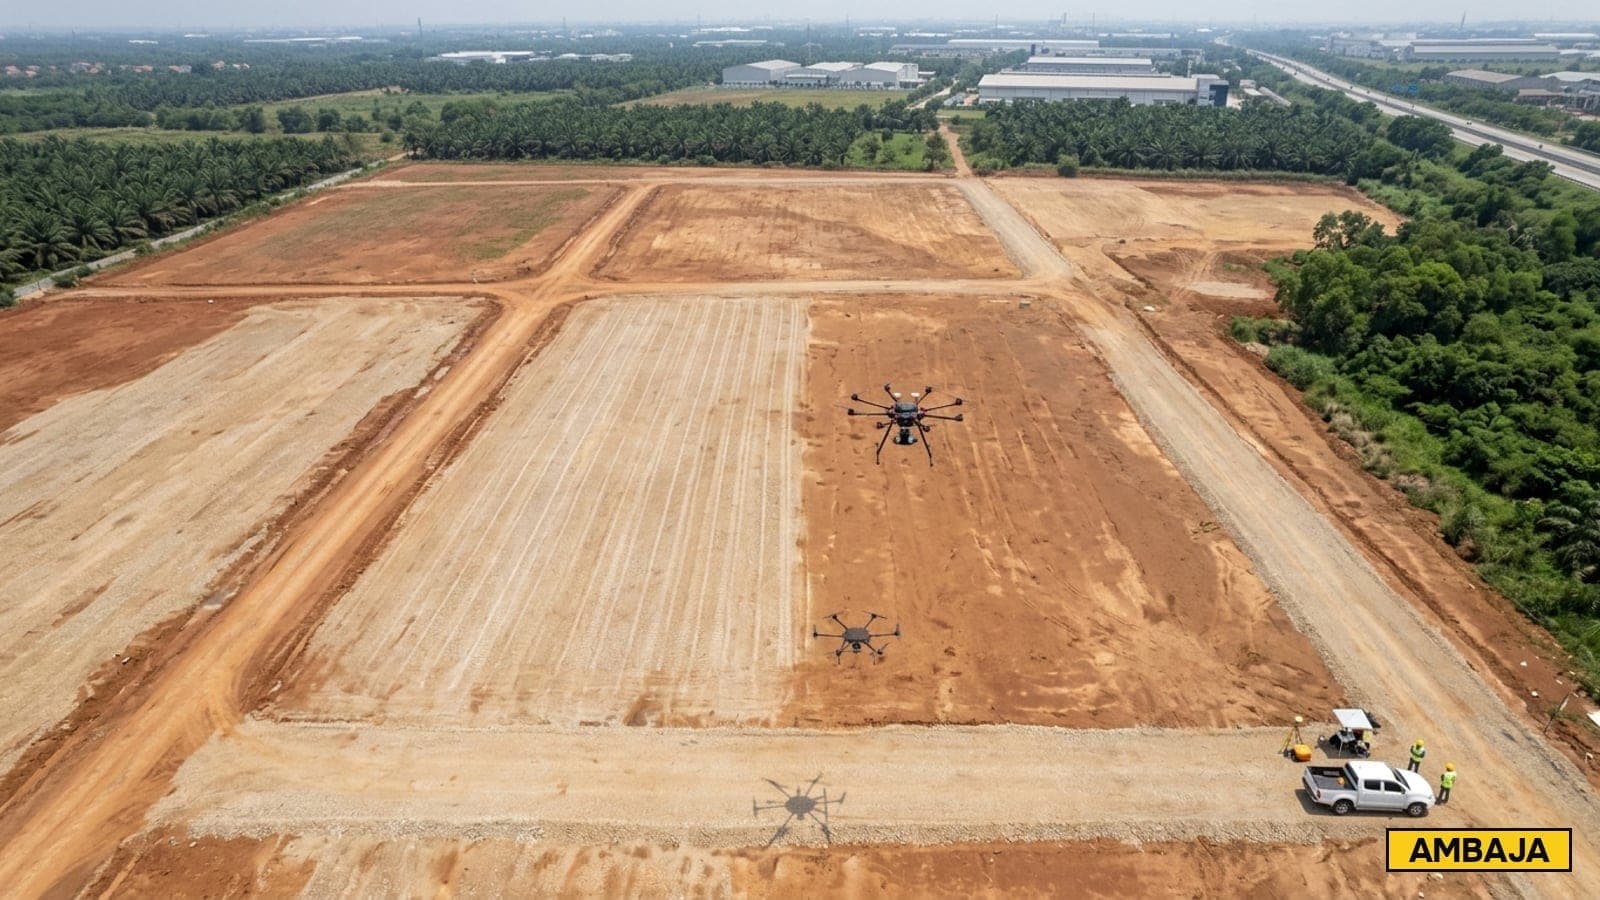
Drone pilot mengeksekusi 6 misi terbang dengan parameter:
- Tinggi terbang 80 m AGL — kompromi antara kerapatan titik (target ≥50 pts/m², sesuai tabel QC) dan efisiensi cover area.
- Kecepatan 5 m/s — separuh kecepatan tipikal 10 m/s pada spesifikasi Mapper+, untuk meningkatkan density titik.
- Side-overlap 50% — memastikan setiap titik tanah ter-cover dari ≥2 jalur penerbangan, krusial untuk ground filtering nantinya.
- Pola crosshatch (jalur silang utara-selatan + timur-barat) — untuk meningkatkan akurasi vertikal di tepian lahan dan dekat jaringan listrik SUTM 20 kV.
Jaringan listrik tegangan menengah (SUTM 20 kV) di sudut tenggara kami sikapi dengan no-fly zone offset 30 m horizontal. Area yang terblokir di-cover ulang dari jalur paralel di luar zona — menambah waktu terbang ~25 menit tapi menghindari risiko tersangkut kabel serta gangguan elektromagnetik pada kompas dan link radio drone.
Hari 4 — Spot Check & Penutupan Lapangan
Sebelum demobilisasi, asisten menggunakan Topcon GT-1200 untuk mengambil 30 spot elevation independen sebagai checkpoint statistik. Titik ini sengaja dipilih di beragam tipe permukaan: jalan setapak (tanah keras), tepi saluran (vegetasi sedang), dan area semak rapat. Hasilnya menjadi input untuk RMSE vertikal di laporan akhir — angka yang biasanya jadi pertanyaan pertama dari konsultan perencana.
Workflow Prosesing: Dari Raw Point Cloud ke DTM Bersih
Data raw dari Mapper+ (rekaman laser dan log GNSS/IMU) masih berformat bawaan sistem dan baru menjadi point cloud LAS — format terbuka standar ASPRS — setelah diolah. Sebelum jadi DWG kontur, ada 5 tahap prosesing yang dikerjakan tim Ambaja di studio Jakarta:
- PPK trajectory — base GNSS yang static di GCP utama dipost-process bersama rover log drone (1 Hz) untuk menghasilkan trajectory akurasi ±2 cm horizontal / ±3 cm vertikal.
- Point cloud georeferencing — data laser mentah dipadukan dengan trajectory PPK, lalu diekspor sebagai point cloud LAS absolut di sistem koordinat target.
- Strip adjustment — overlap antar jalur terbang dicek geometris, offset di bawah 4 cm diterima, di atas itu dikoreksi via algoritma ICP.
- Ground classification — algoritma cloth simulation filter (CSF) memisahkan return tanah dari return vegetasi/struktur. Hasil di-QC manual di area kritis (tepi saluran, hutan semak).
- DTM & kontur generation — point cloud kelas ground di-grid ke DTM resolusi 25 cm, lalu kontur interval 0.5 m diekstrak dan diekspor ke DWG berlayer (kontur indeks tiap 2.5 m).
Tahap paling lama bukan komputasinya — tapi QC manual ground classification. Algoritma CSF sangat baik untuk lahan terbuka, tapi di tepi saluran irigasi dan tumpukan tanah-galian, sering mis-klasifikasi vegetasi sebagai ground (atau sebaliknya). Surveyor utama memeriksa cross-section setiap 50 m dan re-classify titik secara manual di area yang mencurigakan. Total ~12 jam QC manual untuk 50 ha — investasi yang membayar balik ketika konsultan perencana menerima kontur tanpa keluhan "noise".
Hasil Akhir: RMSE 6.8 cm Vertikal, 62 Pts/m² Ground
Validasi akhir dilakukan dengan membandingkan 30 spot elevation independen (diambil total station Topcon GT-1200) terhadap DTM LiDAR. Berikut hasil statistiknya:
| Parameter | Target | Aktual | Status |
|---|---|---|---|
| RMSE vertikal (terhadap 30 checkpoint independen) | ≤10 cm | 6.8 cm | OK |
| RMSE horizontal | ≤10 cm | 4.2 cm | OK |
| Point density (rerata first-return) | ≥50 pts/m² | 84 pts/m² | OK |
| Ground point density (post-classify) | ≥20 pts/m² | 62 pts/m² | OK |
| Coverage area | 100% area kontrak | 100% | OK |
Dengan RMSE vertikal 6.8 cm, hasil DTM ini cukup untuk perhitungan cut & fill tingkat feasibility hingga preliminary design. Untuk detail engineering (DED) yang butuh akurasi ±5 cm, klien biasanya menambahkan survey topografi detail (spot height dengan total station) di area kritis seperti rencana titik pondasi dan manhole, yang kami kerjakan terpisah.
"Dari semua vendor yang kami coba, baru Ambaja yang kirim kontur DWG-nya langsung clean — tidak perlu kami bersihkan ulang noise vegetasi sebelum dibuka di Civil 3D. Itu hemat 3 hari kerja drafter kami."
Deliverable Final & Pelajaran Lapangan
Paket deliverable yang diserahkan ke klien pada hari ke-9:
- DWG kontur 0.5 m — berlayer (kontur indeks 2.5 m, minor 0.5 m, batas lahan, GCP), siap dipakai di Civil 3D & AutoCAD Map.
- DEM raster (GeoTIFF) resolusi 25 cm — DSM & DTM terpisah.
- Ortofoto resolusi 5 cm (GeoTIFF) — dari misi Phantom 4 RTK paralel.
- Point cloud LAS 1.4 — classified, koordinat lokal & UTM.
- Laporan teknis PDF — metodologi, statistik RMSE, peta GCP, foto lapangan, tanda tangan Kepala Surveyor (terdaftar ISI).
- Lembar metadata pengukuran — referensi sistem koordinat & tanggal akuisisi.
Tiga Pelajaran Lapangan yang Layak Dicatat
- Pasang GCP melebihi kebutuhan minimum. Patokan Ambaja untuk LiDAR sekitar 1 GCP per 10 ha (±5 titik untuk 50 ha). Kami pasang 12 + 6 checkpoint = 18 titik. Biaya tambahan kecil, tapi ketika strip adjustment menemukan offset di sudut tenggara (dekat jalur listrik), kami punya redundansi untuk koreksi.
- Crosshatch untuk tepi lahan yang kritis. Banyak operator drone hanya terbang satu arah untuk efisiensi waktu. Crosshatch menambah waktu terbang (hingga sekitar dua kali lipat bila seluruh area disilang), tetapi membantu menekan galat vertikal di tepi lahan dan memberi data tambahan untuk strip adjustment. Untuk lahan luas dengan tepi bervegetasi atau dekat rintangan, opsi ini layak dibahas sejak flight planning.
- Spot check independen non-negotiable. 30 titik checkpoint pakai total station hanya butuh ½ hari kerja, tapi memberi angka RMSE yang "defensible" — klien tidak perlu percaya marketing, mereka punya bukti statistik. Tanpa ini, semua claim akurasi adalah klaim kosong.
Pertanyaan yang sering muncul soal pemetaan LiDAR lahan bervegetasi
Punya Lahan Bervegetasi ≥25 Hektar di Jabodetabek-Cikarang?
Diskusikan Workflow LiDAR Untuk Proyek Anda
Tim surveyor Ambaja (terdaftar ISI) menjadwalkan site visit (gratis di Jabodetabek) dalam 24–48 jam dari basecamp Jakarta; quotation final menyusul 1–2 hari kerja setelah kunjungan. Harga pemetaan LiDAR mulai Rp 1.000.000/hektar (minimum 25 ha — lahan lebih kecil tetap ditagih 25 ha, atau dipetakan dengan UAV pemetaan — mulai 10 ha, Rp 500 ribu/ha — bila tutupannya terbuka) — sudah mencakup akuisisi + prosesing + deliverable DWG serta mobilisasi Jabodetabek–Karawang–Cikarang; GCP (per titik) dan hitungan volume cut & fill dihitung terpisah, dan harga belum termasuk PPN 11%.
Halaman Pendukung Untuk Pembaca
- Service: LiDAR DroneDetail layanan, alat, harga per hektar, dan timeline pengerjaan.
- Service: Survey TopografiTopografi konvensional + drone — kapan masing-masing tepat.
- Service: Cut & FillPerhitungan volume galian/timbunan dari hasil pemetaan.
- Surveyor Berlisensi ISITim surveyor terdaftar Ikatan Surveyor Indonesia.
- Panduan: Total Station vs LiDARKomparasi metodologi, akurasi, biaya, dan use case.
- Wilayah: CikarangCover area scaffolding & ukur tanah koridor Cikarang.
Penulis
Chalifhannisa Al-Qadarin
Content Editorial Lead Ambaja yang menyunting materi teknis bersama tim surveyor Ambaja (Kepala Surveyor terdaftar di Ikatan Surveyor Indonesia/ISI) untuk pemetaan UAV/LiDAR di Jabodetabek–Cikarang. Fokus pada workflow yang defensible secara teknis: metodologi tertulis, statistik RMSE independen, dan deliverable yang siap pakai di tools desain modern.
Artikel Terkait
- Baca JugaKoordinasi Scaffolding + Ukur Tanah dalam 1 Proyek Mixed-UseCase study koordinasi terintegrasi: 3 tower (apartemen 28 lt + office 18 lt + podium retail 4 lt) di koridor TB Simatupang Jakarta Selatan. 920 set ringlock + 420 set frame 1.9m + 180 set kwikstage, paralel dengan boundary survey 2,4 ha, topografi, LiDAR DJI M350 RTK + YellowScan Mapper+, dan setting-out per pour 3 tower. Master schedule terintegrasi, daily stand-up 30 menit, dan cross-check surveyor-scaffolder 4-jam-an — zero LTI selama 22 minggu fase 1.Baca selengkapnya
- Baca JugaCase Study Scaffolding 12 Lantai Jakarta SelatanPillar post case study: 480 set frame, durasi 6 bulan, pasang-bongkar sendiri oleh tim Ambaja. Tantangan akses jalan sempit dan solusi staging.Baca selengkapnya
- Baca JugaCase Study: Renovasi Kantor 8 Lantai TebetStudi kasus: renovasi total fasad + interior office tower 8 lantai di Tebet, Jakarta Selatan. 360 set ringlock + 180 set frame 1.7m, survey pre-konstruksi (boundary Total Station + as-built fasad fotogrametri drone DJI M350 RTK), durasi 4,5 bulan, zero LTI, tenant tetap beroperasi penuh.Baca selengkapnya