Terrestrial Laser Scanning (TLS): As-Built Presisi Milimeter
Terrestrial Laser Scanning (TLS) adalah metode pemindaian 3D dengan laser scanner statis yang merekam jutaan titik point cloud berakurasi milimeter — basis paling andal untuk as-built pabrik, gedung, dan plant. Artikel ini membedah cara kerja scanner statis, bedanya dengan LiDAR drone dan total station, use case clash check dan dokumentasi MEP, alur scan hingga deliverable CAD/BIM, keterbatasannya, sampai pertanyaan yang wajib diajukan ke penyedia jasa. Edukasi metode yang netral — untuk lingkup dan penawaran pekerjaan as-built, lihat layanan as-built drawing Ambaja.
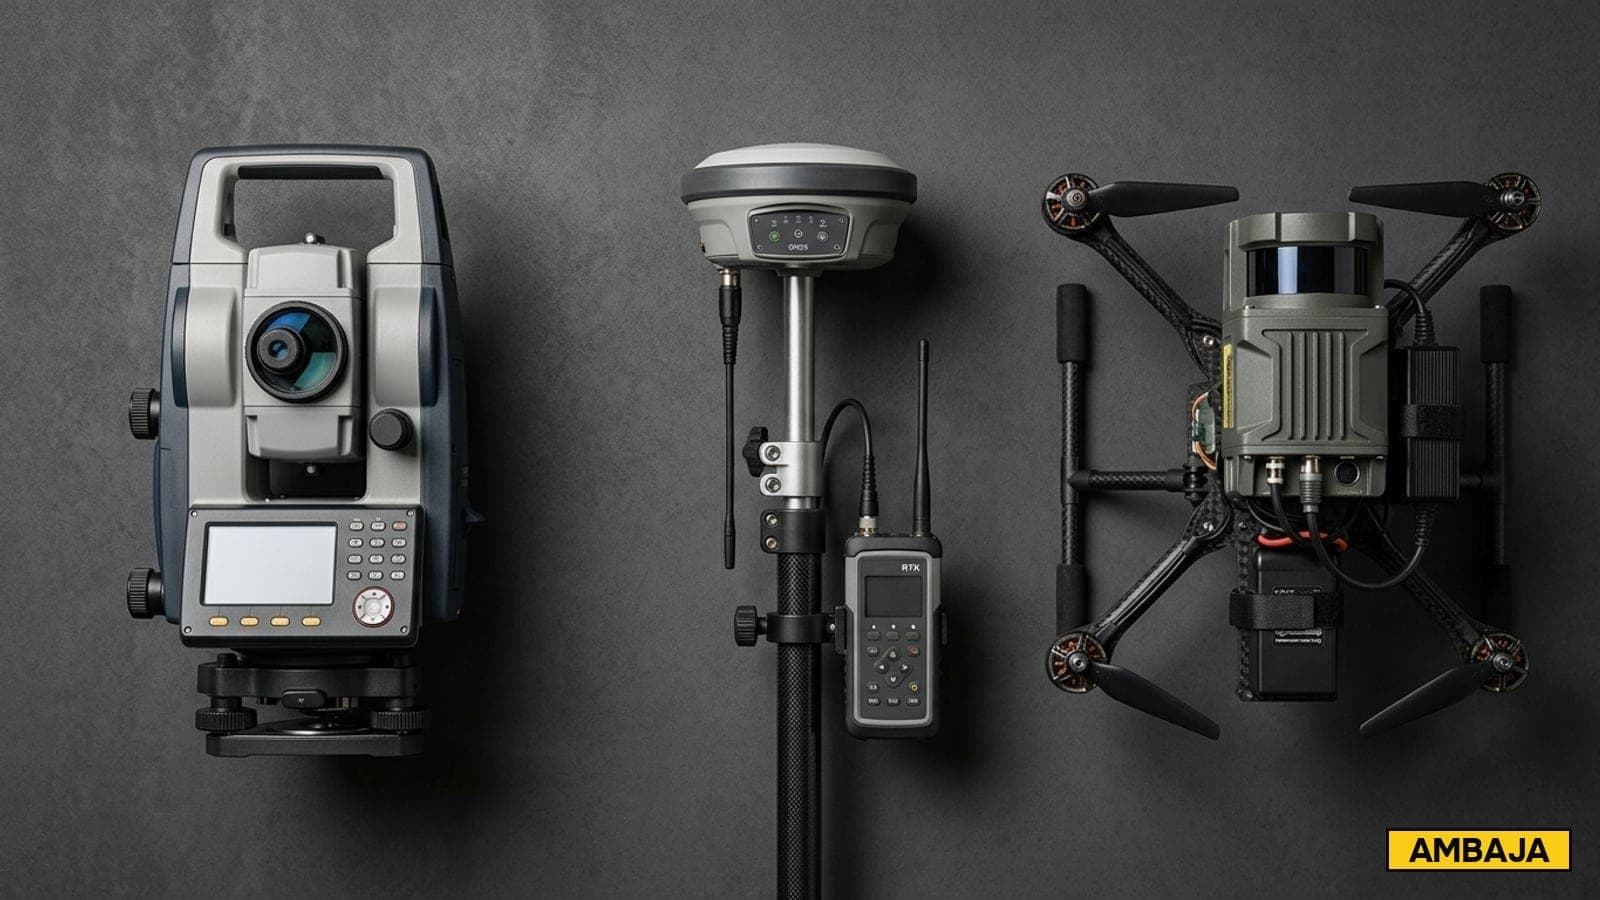
Jawaban singkat dulu, supaya tidak perlu scroll: Terrestrial Laser Scanning (TLS) adalah metode pemindaian 3D memakai laser scanner statis di atas tripod yang berputar 360° dari satu titik diam, merekam jutaan titik koordinat (point cloud) permukaan sekitarnya dengan akurasi kelas milimeter. Dari point cloud itu diturunkan gambar as-built 2D, verifikasi dimensi, clash check, sampai model BIM. TLS berbeda dari LiDAR drone yang memindai dari udara untuk cakupan luas, dan dari total station yang mengambil titik satu per satu. Ketiganya bukan saling menggantikan — mereka menjawab kebutuhan yang berbeda.
Catatan pemosisian: artikel ini menjelaskan metode TLS secara netral sebagai teknologi yang tersedia di industri survey — bukan halaman penawaran. Kalau Anda sudah tahu butuh dokumentasi kondisi eksisting dan ingin langsung ke lingkup pekerjaan & deliverable-nya, halaman utama untuk itu adalah as-built drawing Ambaja. Di sini kita bedah cara kerjanya supaya Anda bisa memilih metode yang benar sejak awal.
Apa Itu TLS & Prinsip Dasar Point Cloud
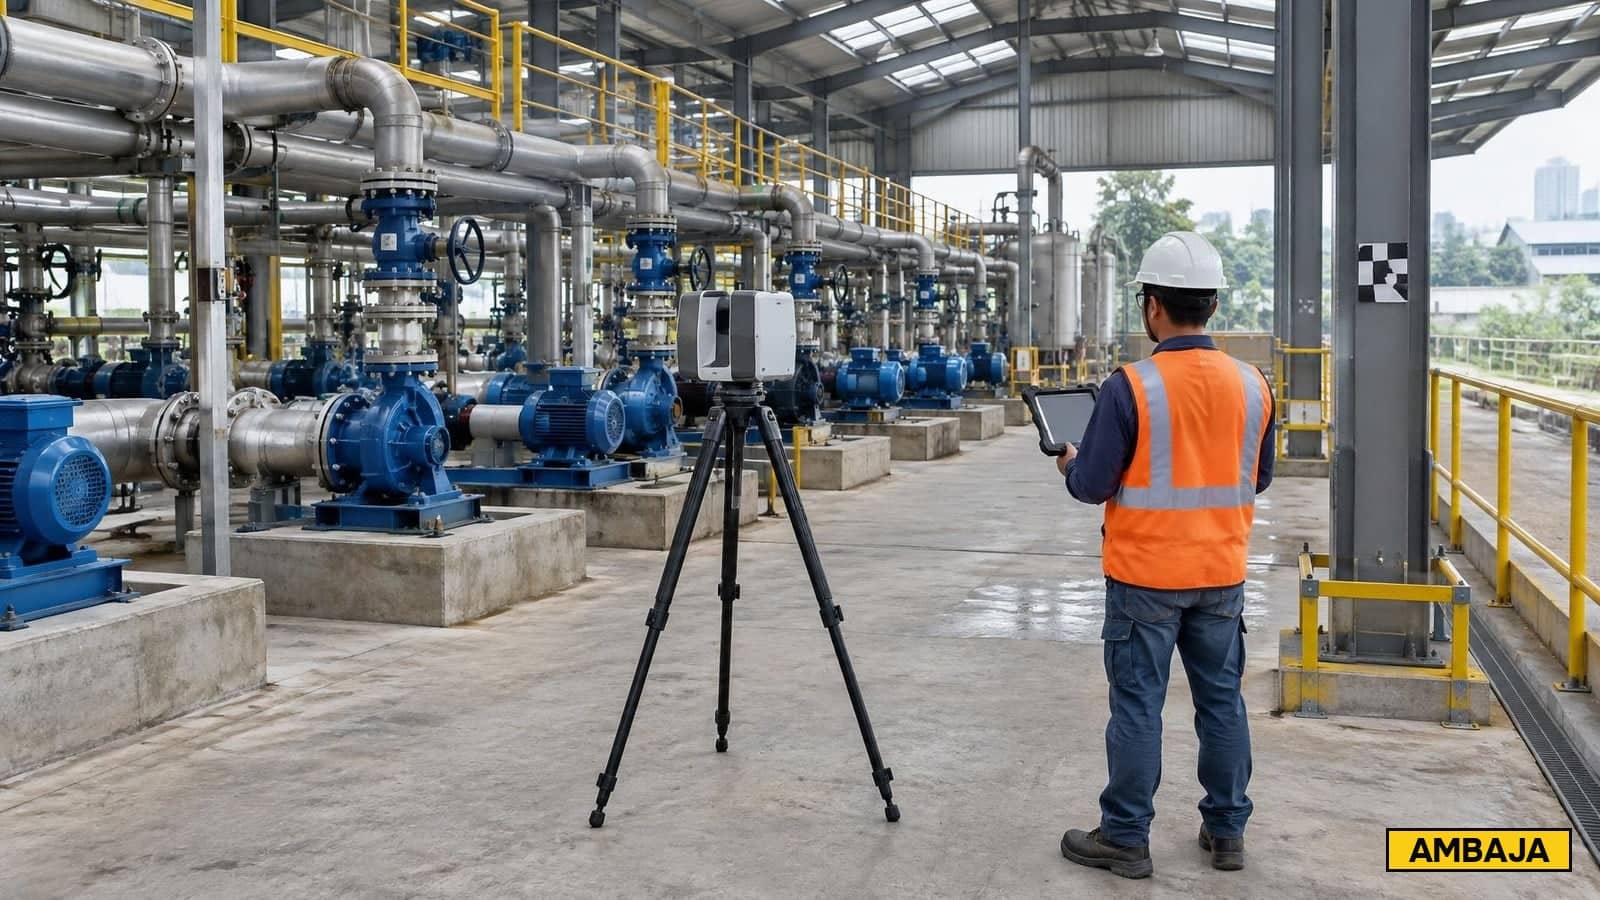
Terrestrial Laser Scanning — sering disingkat TLS, atau disebut “static laser scanning” — adalah teknik survei di mana sebuah scanner laser diletakkan diam di atas tripod, lalu memutar berkas laser secara horizontal (360°) dan vertikal (hingga sekitar 300°) untuk mengukur jarak ke setiap permukaan di sekelilingnya. Setiap pengukuran jarak, dipadu sudut horizontal dan vertikal saat laser ditembakkan, menghasilkan satu titik koordinat 3D (X, Y, Z). Karena scanner menembakkan ratusan ribu sampai jutaan berkas per detik, hasilnya adalah point cloud — awan jutaan titik yang secara kolektif membentuk replika digital ruang atau objek nyata.
Bedakan “terrestrial” (di darat, statis) dari platform LiDAR lain: ada airborne (dari pesawat/drone), mobile (dipasang di kendaraan yang bergerak), dan handheld (SLAM genggam). Yang kita bahas di sini adalah yang statis — berdiri di satu titik, memindai, lalu dipindahkan ke titik berikutnya. Karena diam saat memindai, TLS bisa mengambil waktu integrasi lebih lama per titik dan menghasilkan akurasi serta kerapatan tertinggi di antara semua platform LiDAR.
| Karakteristik | Nilai Tipikal (Scanner Kelas Survey) |
|---|---|
| Akurasi titik (jarak dekat–menengah) | ±1–6 mm |
| Kecepatan akuisisi | Ratusan ribu s/d ~2 juta titik/detik |
| Kerapatan point cloud | Ribuan titik/m² (jauh di atas LiDAR udara) |
| Jangkauan efektif | 0,5 m s/d ~120 m (pulsed bisa ratusan meter) |
| Cakupan sudut per setup | 360° horizontal × hingga ~300° vertikal |
| Waktu scan per setup | ±2–10 menit (tergantung resolusi & HDR) |
Angka di tabel adalah rentang umum kelas scanner survey yang beredar di industri (misal Leica RTC360, Faro Focus, Trimble X7, atau Riegl VZ) — bukan klaim satu unit tertentu. Yang perlu Anda tangkap: TLS bermain di kelas milimeter dengan kerapatan sangat tinggi, dan itulah alasan ia jadi pilihan default untuk pekerjaan yang menuntut presisi detail seperti as-built dan verifikasi dimensi.
Cara Kerja Laser Scanner Statis
Inti scanner adalah pengukuran jarak dengan laser, lalu diarahkan ke seluruh penjuru oleh cermin/prisma berputar. Ada dua metode ranging yang umum, dan perbedaannya menentukan karakter alat:
Time-of-Flight (pulsa) vs Phase-Shift (gelombang kontinu)
- Time-of-Flight (ToF / pulsed). Scanner menembakkan pulsa laser dan mengukur waktu tempuh pulsa pergi-pulang ke permukaan. Karena berbasis waktu, metode ini unggul di jangkauan jauh (ratusan meter, cocok untuk plant besar atau tambang), dengan trade-off kecepatan titik relatif lebih rendah.
- Phase-Shift (AMCW). Scanner memancarkan gelombang laser kontinu termodulasi dan mengukur pergeseran fase pantulan untuk menghitung jarak. Metode ini sangat cepat dan rapat, dengan akurasi jarak dekat yang tinggi — ideal untuk interior dan objek detail — namun jangkauannya lebih pendek.
Banyak scanner modern memakai pendekatan hibrida atau ToF berkecepatan tinggi sehingga batas ini makin kabur, tapi konsepnya tetap berguna saat memilih alat: butuh jangkauan jauh (yard, plant) condong ke pulsed; butuh interior padat berkerapatan ekstrem condong ke phase-shift.
Dari jarak + sudut menjadi titik 3D berwarna
Untuk setiap berkas, scanner mencatat tiga hal: jarak, sudut horizontal (azimuth), dan sudut vertikal (elevasi). Trigonometri sederhana mengubahnya menjadi koordinat kartesius (X, Y, Z) relatif terhadap pusat scanner. Selain geometri, kebanyakan scanner merekam intensitas pantulan (seberapa kuat sinyal kembali — berguna membedakan material) dan, lewat kamera internal, memotret foto panorama untuk memberi warna RGB nyata ke tiap titik. Hasil akhirnya point cloud yang tidak cuma akurat secara geometris, tapi juga terlihat seperti foto 3D yang bisa diputar dan diukur.
Prinsip kunci: satu setup TLS = satu titik pandang. Semua yang “terlihat” dari posisi itu terekam rapat, dengan presisi kelas milimeter pada jarak dekat–menengah; semua yang tersembunyi di baliknya tidak terekam sama sekali. Itulah kenapa perencanaan posisi scan menentukan kualitas (dan biaya) seluruh pekerjaan.
TLS vs LiDAR Drone vs Total Station
Ini pertanyaan paling sering: kalau semuanya bisa “mengukur”, kapan pakai yang mana? Ketiganya menjawab kebutuhan berbeda. TLS unggul di detail 3D dari darat, LiDAR drone unggul di cakupan luas dari udara, dan total station unggul di titik kontrol presisi & setting-out. Matriks berikut merangkum bedanya:
| Aspek | TLS (Laser Scanner Statis) | LiDAR Drone (Udara) | Total Station |
|---|---|---|---|
| Prinsip | Scan laser 360° dari tripod diam | Laser dari drone yang terbang | Sudut + jarak ke prisma, titik per titik |
| Output | Point cloud jutaan titik/scan | Point cloud aerial + DTM/DSM | Koordinat titik diskret (X,Y,Z) |
| Akurasi tipikal | ±1–6 mm | ±5–10 cm vertikal (RMSE, sensor survey-grade) | ±2–5 mm (sudut/jarak) |
| Kerapatan | Ribuan titik/m² (ekstrem) | 60–400 titik/m² | Rendah (hanya titik dipilih) |
| Cakupan ideal | Interior/objek detail, radius ~120 m | Lahan luas puluhan–ratusan ha (min. 25 ha) | Titik strategis, area terbatas |
| Line of sight | Per setup dari darat (banyak occlusion) | Dari atas (atap/kanopi menghalangi) | Butuh LoS ke prisma/objek |
| Best use | As-built pabrik/MEP, dokumentasi 3D | Topografi, cut & fill, koridor | Stake-out, boundary, kontrol, monitoring |
Pola yang muncul: kalau yang Anda butuhkan geometri 3D rapat & presisi dari objek/ruang (fasad, interior pabrik, jaringan pipa), TLS jawabannya. Kalau butuh permukaan/topografi lahan luas, pemetaan udara jauh lebih efisien (LiDAR drone untuk lahan bervegetasi mulai 25 ha, UAV pemetaan untuk lahan terbuka) — perbandingan mendalam metode udara ada di LiDAR vs Photogrammetry untuk pemetaan luas. Dan kalau butuh titik kontrol presisi atau setting-out di lapangan, total station tetap tulang punggungnya. Untuk gambaran menyeluruh akurasi versus biaya tiga alat lapangan yang paling sering ditanya, baca juga Total Station vs GPS RTK vs LiDAR.
Yang perlu ditegaskan: TLS dan total station bukan lawan, sering justru berpasangan. Total station memasang jaring titik kontrol berkoordinat (georeferensi), lalu point cloud TLS “dijahit” ke titik-titik itu supaya seluruh model punya sistem koordinat yang benar — bukan sekadar model mengambang relatif.
Use Case As-Built: Pabrik, Gedung & Plant
Kekuatan sejati TLS terasa saat objeknya kompleks dan tidak mungkin diukur manual dengan meteran secara akurat — persis kondisi bangunan eksisting, pabrik, dan plant. Berikut aplikasi as-built yang paling sering menjadi alasan orang memilih laser scanning:
Verifikasi & klaim dimensi
Point cloud adalah “kebenaran lapangan” yang bisa diukur ulang kapan saja di software tanpa harus kembali ke site. Dari sini Anda bisa memverifikasi luas ruang riil versus gambar kontrak, mengecek ketegakan (verticality) kolom dan dinding, mengukur kerataan (flatness) pelat lantai, hingga mendeteksi deviasi struktur terhadap desain. Untuk serah terima atau klaim volume/luas, data ini objektif dan bisa diaudit ulang oleh pihak mana pun.
Clash check sebelum retrofit / renovasi
Ini use case yang paling menghemat uang. Sebelum memasang ducting HVAC baru, tray kabel, atau jalur pipa di bangunan eksisting, model desain baru di-overlay ke point cloud kondisi nyata. Bentrokan (clash) antara elemen baru dan struktur/utilitas eksisting ketahuan di layar, bukan saat fabrikasi sudah jadi dan tim di lapangan menemukan pipa tidak muat. Satu clash yang ketahuan lebih awal sering menutup seluruh ongkos scanning.
Dokumentasi MEP & jalur tersembunyi
Di ruang mekanikal, basement plant, dan shaft, jaringan MEP (mechanical, electrical, plumbing) begitu padat sehingga gambar 2D sering tidak sinkron dengan realita setelah bertahun-tahun modifikasi. TLS merekam semua yang terlihat sekaligus — pipa, valve, konduit, penyangga — menghasilkan basis dokumentasi as-built yang jauh lebih andal untuk operasi, pemeliharaan, dan perencanaan ekspansi.
Scan-to-BIM & manajemen aset
Point cloud bisa menjadi dasar pemodelan BIM kondisi eksisting (Scan-to-BIM): drafter “menjiplak” elemen (kolom, balok, dinding, sistem MEP) di atas awan titik menjadi objek BIM cerdas di Revit. Hasilnya dipakai untuk desain renovasi, digital twin, dan manajemen aset fasilitas. Bentuk akhir gambar teknis yang lazim diserahkan — layer, kop, standar CAD — bisa Anda lihat polanya di laporan topografi & CAD Ambaja.
Aturan praktis memilih TLS untuk as-built: makin padat objeknya, makin tinggi tuntutan presisinya, dan makin mahal konsekuensi salah ukur (fabrikasi, retrofit MEP) — makin kuat justifikasi laser scanning dibanding ukur manual.
Alur Kerja: Scan → Registrasi → Point Cloud → Deliverable
Pekerjaan TLS bukan sekadar “datang, scan, selesai”. Ada rantai proses yang tahap lapangannya justru sering lebih pendek dari tahap kantornya. Berikut alur standarnya:
- Perencanaan & kontrol. Tentukan area, tingkat detail, dan toleransi. Pasang jaring titik kontrol (biasanya dengan total station/GNSS) supaya hasil bisa di-georeferensi. Rencanakan posisi setup agar setiap area terlihat dari minimal dua sudut untuk menekan occlusion.
- Akuisisi (scanning). Scanner dipindahkan dari setup ke setup. Tiap setup memindai 360°, sering ditambah foto HDR untuk warna. Antar-setup dijaga ada overlap yang cukup dan/atau target bersama (sphere / checkerboard) sebagai titik ikat.
- Registrasi. Semua scan individual disatukan ke satu sistem koordinat. Metodenya: target-based (mencocokkan sphere/target), cloud-to-cloud (mencocokkan geometri overlap), atau bantuan sistem visual-inersia bawaan scanner. Kualitas registrasi menentukan akurasi akhir — di sini error bisa terakumulasi kalau titik ikat kurang.
- Pembersihan & klasifikasi. Noise (debu, orang lewat, pantulan kaca) dibuang, point cloud dirapikan, dan bila perlu diklasifikasi. Hasilnya registered point cloud yang bersih dan ber-georeferensi.
- Ekstraksi deliverable. Dari point cloud diturunkan produk akhir: gambar 2D as-built (denah/potongan/tampak), model mesh 3D, atau model Scan-to-BIM sesuai LOD yang disepakati. Inilah tahap yang paling makan waktu untuk lingkup BIM.
- QC & serah terima. Deviasi model terhadap point cloud diperiksa (mis. metrik LOA / deviasi maksimum), lalu deliverable diserahkan lengkap dengan laporan akurasi dan file sumber.
Perhatikan bahwa scanning sering hanya sebagian kecil dari total durasi. Untuk as-built BIM, registrasi dan pemodelan bisa memakan berkali lipat waktu lapangan. Itu sebabnya kejelasan lingkup (2D saja? BIM? disiplin apa? LOD berapa?) jauh lebih menentukan biaya daripada berapa banyak setup scan.
Deliverable & Format: dari E57 sampai Scan-to-BIM
Point cloud dan turunannya diserahkan dalam beragam format tergantung software penerima dan tujuan pemakaian. Berikut yang paling umum di pekerjaan as-built:
| Format | Tipe | Dipakai Untuk |
|---|---|---|
| E57 (.e57) | Point cloud terbuka | Pertukaran universal lintas software (netral vendor) |
| RCP / RCS | Point cloud Autodesk | Referensi di Revit, Civil 3D, AutoCAD (ReCap) |
| LAS / LAZ | Point cloud ASPRS | Standar geospasial, re-processing, klasifikasi |
| PTS / PTX | Point cloud teks | Data terstruktur per-scan, import fleksibel |
| DWG / DXF | Vektor 2D | Gambar as-built: denah, potongan, tampak |
| OBJ / FBX | Mesh 3D | Model permukaan visual, animasi, presentasi |
| RVT (Revit) | Model BIM | Scan-to-BIM, LOD 200–350, manajemen aset |
| Panorama / TruView | Navigasi virtual | Walk-through ber-ukur untuk stakeholder non-teknis |
LOD (BIM) dan LOA (akurasi) — dua angka yang wajib disepakati
Dua istilah ini sering tertukar padahal beda. LOD (Level of Development) mengukur seberapa detail dan “pintar” objek BIM yang dimodelkan — LOD 200 (generik/perkiraan), LOD 300 (presisi, geometri & posisi spesifik), sampai LOD 350 (termasuk interkoneksi antar-elemen). Makin tinggi LOD, makin lama pemodelan. LOA (Level of Accuracy), mengacu spesifikasi USIBD (LOA10 50 mm hingga LOA50 1 mm, pada tingkat keyakinan 2σ/95%), mengukur seberapa dekat model terhadap kondisi terukur nyata (toleransi deviasi). Kesalahan klasik: memesan LOD tinggi tapi tidak menyepakati LOA, sehingga model terlihat detail tapi deviasinya tidak terjamin — atau sebaliknya, membayar akurasi milimeter untuk kebutuhan yang sebenarnya cukup di sentimeter.
Kesimpulan praktis: sepakati sejak awal format point cloud, disiplin yang dimodelkan (arsitektur/struktur/MEP), LOD, dan LOA. Empat variabel ini yang paling menentukan durasi dan biaya — pengaruhnya jauh lebih besar daripada jumlah setup scan.
Keterbatasan: Line of Sight, Waktu, & Permukaan Sulit
TLS bukan tongkat ajaib. Memahami keterbatasannya justru membuat Anda memesan dengan ekspektasi yang benar dan menekan biaya. Tiga keterbatasan utama:
1. Line of sight & occlusion
Scanner hanya merekam permukaan yang terlihat langsung dari posisinya. Apa pun yang berada di balik objek — sisi belakang mesin, pipa yang tertutup pipa lain, ruang di balik dinding — akan menjadi “bayangan” (occlusion) yang kosong data. Solusi satu-satunya: tambah setup dari sudut berbeda. Ruang industri yang padat obstruksi bisa menuntut belasan sampai puluhan setup untuk cakupan lengkap, dan itu langsung berdampak ke waktu lapangan.
2. Waktu per setup & volume data
Setiap setup butuh waktu berdiri, meratakan, memindai, dan sering foto HDR — lalu ada registrasi dan pemodelan di kantor yang biasanya paling lama. Selain waktu, volume data juga besar: satu proyek bisa menghasilkan puluhan sampai ratusan gigabyte point cloud, menuntut komputer dan penyimpanan yang memadai. Ini alasan perencanaan resolusi penting — memindai lebih rapat dari yang diperlukan hanya menambah data dan waktu tanpa manfaat.
3. Permukaan reflektif, transparan, & gelap
Laser bermasalah pada material tertentu. Kaca dan cermin meneruskan atau memantulkan berkas sehingga menghasilkan titik palsu atau lubang. Logam mengkilap menimbulkan pantulan spekular yang bikin noise. Air menyerap/meneruskan laser. Permukaan sangat gelap memantulkan sedikit sinyal sehingga jangkauannya turun. Objek yang bergerak (orang, kendaraan) juga meninggalkan artefak. Semua ini bisa dimitigasi dengan penempatan scan, target, dan pembersihan data — tapi tidak pernah nol.
Konsekuensi praktis: minta penyedia menjelaskan rencana jumlah setup dan bagaimana mereka menangani area occlusion serta permukaan kaca/logam. Jawaban yang matang menandai penyedia yang paham, bukan yang sekadar punya alat.
Skenario Konkret As-Built + Estimasi
Teori jadi jelas saat ditempel ke kasus. Ambil contoh yang lazim di brief owner Jabodetabek: retrofit ruang produksi pabrik seluas ±2.000 m² yang mau dipasangi jalur ducting dan pipa utilitas baru, sehingga butuh as-built kondisi eksisting untuk clash check dan dokumentasi MEP.
Karena ruangnya padat mesin dan jaringan MEP, target modelnya presisi (fabrikasi tidak boleh salah) — di sinilah TLS tepat, bukan ukur manual atau sekadar foto. Estimasi lapangannya kira-kira sebagai berikut (angka setup adalah fungsi occlusion, jadi indikatif):
| Tahap | Estimasi Indikatif | Catatan |
|---|---|---|
| Pemasangan titik kontrol | ±0,5 hari | Jaring titik kontrol (total station/GNSS) untuk georeferensi |
| Jumlah setup scan | ±15–25 setup | Padat obstruksi → ~1 setup/80–130 m² |
| Waktu lapangan (scanning) | ±1–2 hari | Termasuk foto HDR & pemindahan antar-setup |
| Registrasi + pembersihan | ±2–4 hari kerja | Menyatukan scan + buang noise kaca/logam |
| Deliverable 2D as-built | ±3–5 hari kerja | Denah/potongan/tampak DWG dari point cloud |
| Opsional Scan-to-BIM (MEP) | +1–2 minggu | Tergantung LOD & jumlah disiplin dimodelkan |
Soal biaya, as-built dengan TLS bersifat quote per project — tidak dijual per meter persegi flat seperti survei topografi, karena pemicu biaya utamanya adalah jumlah setup (occlusion) dan tingkat deliverable (2D vs BIM, LOD, LOA), bukan sekadar luas. Sebagai konteks harga publish Ambaja untuk metode lain: survey topografi memakai total station mulai Rp 250/m² untuk peta kontur dan situasi (tarif per m² berlaku mulai lahan 5.000 m²; di bawahnya minimum Rp 1,5 juta per proyek), dan LiDAR drone mulai Rp 1 juta/hektar untuk pemetaan lahan luas dari udara (semua belum termasuk PPN 11%). As-built 3D interior berada di kategori berbeda karena menuntut kerapatan dan LOD yang jauh lebih tinggi — karena itu selalu di-quote per lingkup lewat halaman as-built drawing.
Ekonomi sederhananya: satu clash pipa/ducting yang ketahuan lebih awal — sebelum fabrikasi — sering menutup seluruh ongkos scanning. Nilai TLS bukan di “peta cantik”, tapi di rework yang dicegah.
Pertanyaan yang Perlu Diajukan ke Penyedia Jasa
Karena kualitas TLS ditentukan proses (bukan cuma merek alat), pertanyaan yang tepat saat brief menyaring penyedia yang paham dari yang sekadar “punya scanner”. Bawa daftar ini:
- Berapa akurasi deliverable akhir, bukan spesifikasi pabrik scanner? Yang menentukan hasil adalah error registrasi terakumulasi, bukan angka brosur. Minta toleransi akhir (LOA / deviasi maksimum) tertulis.
- Metode registrasi apa yang dipakai dan bagaimana georeferensinya? Target-based, cloud-to-cloud, atau kombinasi? Apakah diikat ke titik kontrol total station/GNSS supaya model punya koordinat benar?
- Berapa rencana jumlah setup dan bagaimana menangani occlusion? Jawaban matang menandai perencanaan yang benar. Area di balik mesin/pipa butuh setup tambahan — pastikan sudah diperhitungkan.
- Format deliverable apa saja, dan apakah termasuk point cloud sumber? Minta E57/RCP plus DWG (dan RVT bila BIM). Point cloud sumber penting agar Anda tidak terkunci ke satu vendor untuk revisi.
- Kalau BIM: LOD berapa, disiplin apa saja, dan bagaimana QC deviasinya? LOD 200 vs 350 beda durasi berkali lipat. Sepakati disiplin (arsitektur/struktur/MEP) dan cara verifikasi model terhadap point cloud.
- Bagaimana menangani permukaan kaca, logam mengkilap, dan area gelap? Ini penanda pengalaman. Penyedia yang paham punya strategi target, sudut scan, dan pembersihan data untuk material sulit.
Kalau Anda ingin melewati proses tebak-tebakan dan langsung mendapat rekomendasi metode (total station, LiDAR drone, atau TLS) yang paling pas untuk lingkup as-built Anda, kirim scope dan denah eksisting — tim akan memilihkan pendekatan yang benar sejak awal lewat halaman as-built drawing Ambaja.
Pertanyaan yang Sering Ditanyakan
Ditulis oleh
Shorim Haniffanshoib
Senior surveyor Ambaja yang terdaftar di Ikatan Surveyor Indonesia (ISI), dengan pengalaman lapangan Total Station, GNSS RTK, dan LiDAR drone untuk pemetaan dan dokumentasi kawasan di Jabodetabek, Karawang, dan Cikarang. Artikel ini disusun sebagai edukasi metode — menempatkan Terrestrial Laser Scanning secara netral di antara teknologi survei yang tersedia di industri, supaya owner dan konsultan bisa memilih pendekatan as-built yang benar sejak awal.
Artikel Terkait — Ukur Tanah
- Edukasi Ukur Tanah untuk Developer & Owner 2026Pillar post: mulai dari boundary survey, topografi, LiDAR drone, hingga sondir — alur lengkap survey tanah untuk developer perumahan di Jabodetabek.Baca artikel
- UTM vs TM-3 & SRGI2013: Sistem Koordinat SurveyUTM dan TM-3 sama-sama proyeksi Transverse Mercator, tapi UTM memakai zona 6 derajat (umum untuk pemetaan dan engineering) sementara TM-3 memakai zona 3 derajat sebagai standar BPN untuk pendaftaran tanah. Datum resmi Indonesia kini SRGI2013, pengganti DGN95, yang bersifat semi-dinamis dengan epoch referensi 2012.0. Perbedaan proyeksi, zona, datum, dan epoch inilah yang membuat koordinat sebuah titik terlihat tidak cocok antar dokumen. Artikel ini membedah UTM vs TM-3, penomoran zona untuk Jabodetabek (UTM 48S, TM-3 48.2), cara transformasi yang benar, serta apa yang wajib dicantumkan di TOR.Baca artikel
- GPR: Deteksi Utilitas Bawah Tanah Sebelum GalianLong-form ukur-tanah: cara kerja Ground Penetrating Radar (GPR) untuk deteksi pipa, kabel, dan void bawah tanah sebelum galian atau pondasi. Membedah trade-off frekuensi antena vs kedalaman, batas penetrasi di tanah lempung basah Jabodetabek, alur survey utilitas 3 tahap (desktop study → GPR/EM → verifikasi test pit), risiko utility strike sebelum sondir & bore pile, kerangka mutu PAS 128/ASCE 38, dan kombinasi dengan survey topografi lengkap skenario biaya tarif publish.Baca artikel
Konsultasi Gratis · WhatsApp
Butuh As-Built Presisi untuk Bangunan atau Pabrik Anda?
Kirim denah eksisting atau deskripsi ruang ke WhatsApp Ambaja. Tim surveyor ISI kami bantu tentukan metode yang tepat (total station, LiDAR drone, atau terrestrial laser scanning), lingkup deliverable (2D CAD / Scan-to-BIM), dan target LOD/LOA — dengan quotation tertulis sesuai scope.